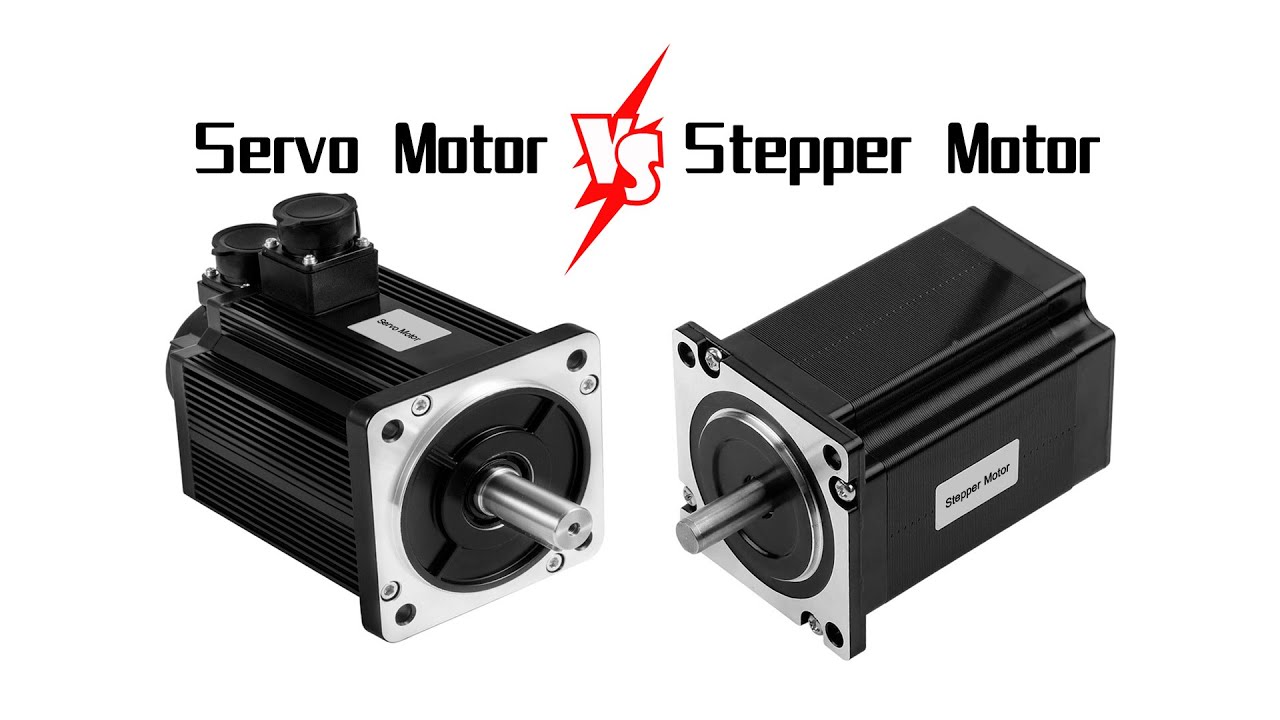
מנועי סרוו משמשים כמפעילים במערכת הבקרה עבור מכונות CNC להמיר את האותות החשמליים שהתקבלו לתזוזה זוויתית או פלט מהירות זוויתי על פיר המנוע. הרוטור בתוך מנוע הסרוו הוא מגנט קבוע. החשמל התלת פאזי U/V/W הנשלט על ידי הנהג יוצר שדה אלקטרומגנטי. הרוטור מסתובב תחת פעולת השדה המגנטי הזה. במקביל, המקודד של המנוע מחזיר את האות לנהג, והנהג משווה את היעד לערך המשוב. הערכים מושווים, וזווית הסיבוב של הרוטור מותאמת.
הדיוק של מנוע הסרוו נקבע לפי הדיוק של המקודד, כלומר למנוע הסרוו עצמו יש את הפונקציה של שליחת פולסים. הוא ישלח מספר מקביל של פולסים בכל פעם שהוא מסתובב זווית אחת, כך שהפולסים של כונן הסרוו ומקודד מנוע הסרוו יוצרים תגובה. אז זה שליטה בלולאה סגורה.
מנוע צעד הוא התקן מנוע צעד של אלמנט בקרה עם לולאה פתוחה הממיר אותות פולסים חשמליים לתזוזה זוויתית או תזוזה ליניארית. במקרה של אי עומס יתר, מהירות המנוע ומצב העצירה תלויים רק בתדירות אות הדופק ובמספר הפולסים, ואינם מושפעים משינויי עומס.
כאשר נהג הצעד מקבל אות דופק, הוא מניע את מנוע הצעד לסובב זווית קבועה בכיוון שנקבע, אשר נקרא "זווית הצעד". צעדים יכולים לשלוט בתזוזה הזוויתית על ידי שליטה במספר הפולסים, כדי להשיג את מטרת המיקום המדויק. זה יכול גם לשלוט במהירות ובהאצה של סיבוב המנוע על ידי שליטה בתדירות הדופק של הנהג, כדי להשיג את המטרה של מהירות גבוהה. לכן, מנוע הצעד הוא בקרת לולאה פתוחה.
ההבדל בין מנועי צעד ומנועי סרוו
בקר
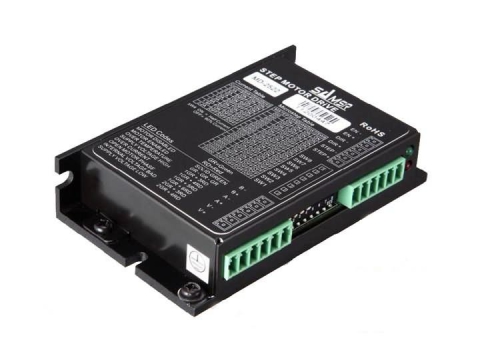
בקר מנוע הצעד הוא מוצר אלקטרוני שיכול לשלוח אותות דופק אחידים. לאחר שהאות שנשלח על ידו נכנס לנהג מנוע הצעד, הוא יומר על ידי הנהג לאות הזרם החזק הנדרש על ידי מנוע הצעד כדי להניע את מנוע הצעד לפעול. בקר מנוע הצעד יכול לשלוט במדויק על מנוע הצעד כדי להסתובב בכל זווית. מה שהנהג מקבל הוא אות דופק. בכל פעם שהוא מקבל דופק, הנהג ייתן למנוע דופק לסובב את המנוע בזווית קבועה. בגלל תכונה זו, מנועי צעד נמצאים בשימוש נרחב בתעשיות שונות כיום.
בקר מנוע סרוו הוא בקר המשמש לשליטה במנוע סרוו. תפקידו דומה לזה של ממיר תדר הפועל על מנוע AC רגיל. הוא חלק ממערכת הסרוו ומשמש בעיקר במערכות מיקום ברמת דיוק גבוהה. בדרך כלל, מנוע הסרוו נשלט באמצעות 3 דרכים של מיקום, מהירות ומומנט כדי להשיג מיקום מערכת הילוכים ברמת דיוק גבוהה. כיום זהו מוצר מתקדם של טכנולוגיית שידור.
בקרת הדיוק
ככל שיש יותר שלבים ופעימות של מנוע הצעד, כך הדיוק שלו גבוה יותר. מנוע הסרוו מבוסס על המקודד המובנה. ככל שיש למקודד יותר קנה מידה, כך הדיוק גבוה יותר.
שיטות בקרה
האחד הוא שליטה בלולאה פתוחה והשני הוא שליטה בלולאה סגורה.
מאפיינים בתדר נמוך
מנועי צעד נוטים לרטט בתדר נמוך במהירויות נמוכות. בדרך כלל, טכנולוגיית שיכוך או חלוקה משמשת כדי להתגבר על רעידות בתדר נמוך, בעוד שמנועי סרוו לא ירטטו במהירויות נמוכות. למערכת סרוו AC יש פונקציית דיכוי תהודה, שיכולה לכסות את חוסר הקשיחות של מכונת ה-CNC, ולמערכת יש פונקציית ניתוח תדרים (FFT) בתוך המערכת, שיכולה לזהות את נקודת התהודה של מכונת ה-CNC כדי להקל על התאמת המערכת.
מאפייני תדר מומנט
מומנט המוצא של מנוע הצעד יקטן עם עליית המהירות, ולמנוע סרוו AC יש תפוקת מומנט קבועה.
כושר עומס יתר
למנועי צעד אין קיבולת עומס יתר, בעוד למנועי AC יש יכולת עומס יתר חזקה יותר.
ביצועי תפעול
מנוע הצעד מאמץ שליטה בלולאה פתוחה. אם תדירות ההתנעה גבוהה מדי או העומס גדול מדי, קל לאבד צעדים או להיעצר. כאשר המהירות גבוהה מדי, קל לעקוף. מערכת הסרוו היא שליטה בלולאה סגורה. הכונן יכול לדגום ישירות את אות המשוב של מקודד המנוע. לולאת המיקום ולולאת המהירות נוצרות בפנים. בדרך כלל, לא יהיה אובדן צעד או חריגה של מנוע הצעד, וביצועי הבקרה אמינים יותר.
ביצועי מהירות תגובה
זה לוקח מאות אלפיות שניות למנוע צעד להאיץ מעמידה למהירות עבודה, בעוד שלמערכת סרוו AC יש ביצועי תאוצה טובים יותר, בדרך כלל רק כמה אלפיות שניות, וניתן להשתמש בו במצבי שליטה הדורשים התנעה ועצירה מהירה.
מערכת סרוו AC עדיפה על מנוע צעד בהיבטי ביצועים רבים. עם זאת, מנועי צעד משמשים לעתים קרובות כמנועי מנהלים בכמה מקרים פחות תובעניים. לכן, בתהליך התכנון של מערכת הבקרה יש להתייחס באופן מקיף לגורמים שונים כמו דרישות בקרה ועלות ולבחור במנוע בקרה מתאים.